 製品を探す
報道によれば、物流倉庫でピッキング作業用ロボットが急発進し、近くにいた女性作業者と正面衝突。女性は派手に転倒し後頭部を強く打ったものの、その場で十分な声かけやケアがなかったとされています(キャリコネニュース on MSN の報道)。
同じ時期には、建設現場で工事車両や落下物による死亡事故も相次いで報じられています。人と機械が交錯する職場でのリスク管理が、あらためて問われています。
物流現場の自動化は、人手不足対策として欠かせません。一方で、フォークリフト・AGV・ピッキングロボットなど「動く機械」が増えれば、人との接触リスクも確実に増えます。
安全担当者として押さえたいのは、「ロボットだからこそ起きる事故パターン」と「従来の車両事故と共通する構造」を分けて考えることです。そのうえで、動線設計・ルール・教育・技術の4点を、明日からどこまで変えられるかを具体的に詰めていく必要があります。
なぜロボットと作業者が正面衝突するのか
報道の事例の詳細な原因は不明ですが、一般に物流倉庫のロボット接触事故には、いくつか典型的な構造があります。
1. 「人とロボットの動線分離」が曖昧なまま稼働している
自動化導入の現場を回っていて体感するのが、「モノの動きは詳細だが、人の動きの設計が甘い」パターンです。
- ロボット走行エリアと、人の歩行エリアの境界が床表示だけ
- ピーク時は仕方なく、人がロボットエリアを横切ってショートカット
- 棚間通路に退避ポケットがなく、すれ違い時に人の逃げ場がない
AGVやピッキングロボットは一定のルートを走行することが多いですが、例外対応(手直しピッキング、遅れリカバリー、来客案内など)が入ると、人がロボットルートに踏み込む場面が必ず発生します。ここの設計とルールを詰めないまま運用を始めると、正面衝突のリスクが一気に高まります。
2. 速度・加速度(急発進)の管理が「設計値のまま」になっている
報道では「急発進してきて避けられなかった」とされています。一般にこの種の自動搬送機器では、
- 最大速度(空荷/積載時)
- 加速度・減速度(どれくらいの距離で止まれるか)
- 障害物検知時の減速・停止距離
がカタログ上は明記されている一方で、現場の実情に合わせた「運用値」への落とし込みが不足しがちです。
例えば、
- 人が常時出入りするエリアなのに、最大速度設定のまま
- 見通しの悪い曲がり角に、速度制限ゾーンや一時停止ルールがない
- 床面の段差や滑りで、停止距離が想定より伸びている
といったギャップです。フォークリフト事故でも「制動距離の想定不足」は典型ですが、ロボットだからと安心してしまうと、同じ構造で事故が起きます。
3. 検知センサーの「死角」と、想定外の姿勢・動き
多くのAGV・ピッキングロボットは、レーザースキャナや超音波センサー、カメラなどで障害物を検知します。ただし万能ではありません。
- センサーがカバーしない高さ・角度がある(足元だけ/胸の高さだけ等)
- 棚に隠れた人影や、しゃがみ姿勢の人を捉えにくい
- 高反射素材や透明フィルムで検知が不安定になる場合がある
「天井を見上げるように転倒した」という報道の表現からも分かるように、一度転倒すれば頭部・頸部のダメージリスクは大きくなります。接触自体を防ぐことに加え、「当たっても転倒しにくい」「速度を落としておく」という二重三重の考え方が必要です。
4. 心理的安全性の不足と「声かけができない」職場風土
報道によれば、転倒した女性に誰も声をかけなかった点が印象的です。これは単に人の冷たさではなく、
- 「ラインを止めてはいけない」というプレッシャー
- 軽微な怪我は申告しづらい雰囲気
- ロボットのトラブル=自分の責任と捉えられる風土
といった心理的要因が背景にあることが多いです。労働安全衛生法でも、危険を感じたときの「作業中止の権利」は保護されていますが、現場でそれを使えるかどうかは別問題です。
物流倉庫が「明日から」変えられる具体的対策
設備更新やレイアウト大変更の前に、すぐに手を打てるポイントがあります。安全担当者が現場と一緒に着手しやすい順で整理します。
1. 人とロボットの「交差点」を洗い出す
まず、ロボット台数やスペックより前に、現場マップに人とロボットの動線を書き出すことをおすすめします。
- 平面図を印刷し、ロボットの走行ルートを赤ペンで記入
- 作業者の歩行ルート(通常・ショートカット・例外作業)を青ペンで記入
- 赤と青が交わる箇所をすべて囲み、「交差点リスト」を作成
この交差点ごとに、
- ロボット優先か、人優先か
- ロボットの制限速度/人の立入条件
- 標識・床表示・ミラー・センサーなどの対策
を、最低限紙1枚に落とし込むだけでも、リスクは見える化されます。
2. 一時的な「速度制限ゾーン」と退避スペースを設定する
すぐにできるのは、危険度の高いエリアを選んで運用ルールで速度制限をかけることです。
- 入出庫口付近、検品エリア周り、人の滞留が多いエリアは「時速○km」まで
- 見通しの悪い棚間通路は、ロボットがクラクション等を鳴らして徐行
- 「人優先エリア」では、ロボットが必ず一時停止してから侵入
これに合わせて、棚間に小さくてもよいので「人の退避ポケット」を作ると、万が一ロボットが接近しても避けやすくなります。棚位置を少しずらすだけで確保できるケースも多く、明日からでも検討できます。
3. 転倒・頭部打撃を想定した初動ルールを決める
ヒヤリハットが多い現場ほど、「軽くぶつかっただけ」「本人が大丈夫と言っているから」と流してしまいがちです。しかし、後頭部を打っている場合は、医療的には軽視できません。
安全衛生委員会等で、少なくとも次を決めておくとよいでしょう。
- 「転倒+頭部を打った」場合は、必ず作業を中止し、上長が状態確認
- 一定以上の症状(頭痛・吐き気・めまい等)があれば、医療機関を受診
- その場に居合わせた人は、ラインを止めてもよい/止めてよいと周知
事故ゼロの職場はなくても、「声かけゼロの職場」にはしてはいけません。形式的でも構いませんので、定型の声かけフレーズ(「大丈夫ですか? 一度止めますね」)を教育で口に出して練習しておくと、いざというときのハードルが下がります。
4. ロボットメーカー任せにしないリスクアセスメント
自動化設備の導入時、多くの現場ではメーカーの安全説明で安心してしまいます。しかし、労働安全衛生法上の責任は、最終的には事業者側にあります。
導入済みのロボットでも遅くありません。次の観点でリスクアセスメントをやり直すことをおすすめします。
- 「ロボット単体」ではなく、「人と一緒に動いている状態」で危険源を洗い出す
- 非定常作業(詰まり解消、再起動、清掃、棚入替)で人が入り込むタイミングを整理
- メンテナンス時のロックアウト・タグアウト(誤起動防止)の手順を明文化
ここで出てきたリスクが、すぐに設備改造できない場合でも、「立ち入り禁止時間の設定」「作業許可証の発行」など、運用で抑えられる部分は少なくありません。
技術をどう使えばロボットとの接触事故を減らせるか
ロボット自体にセンサーは付いていても、周囲環境や人の動きまではカバーしきれません。外付けの検知技術やカメラを組み合わせることで、「人が近づきすぎたらロボットを止める」「死角からの人の侵入を見逃さない」といった層を増やすことができます。
1. AI人検知カメラ+外部停止で「エリアごと」守る
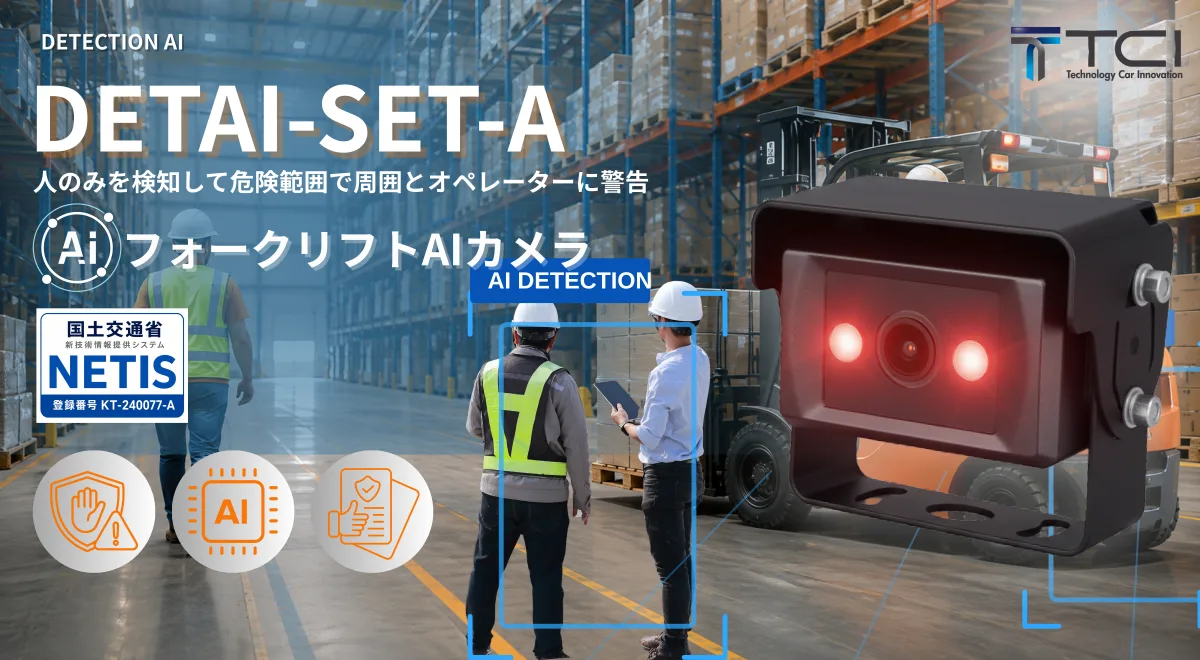
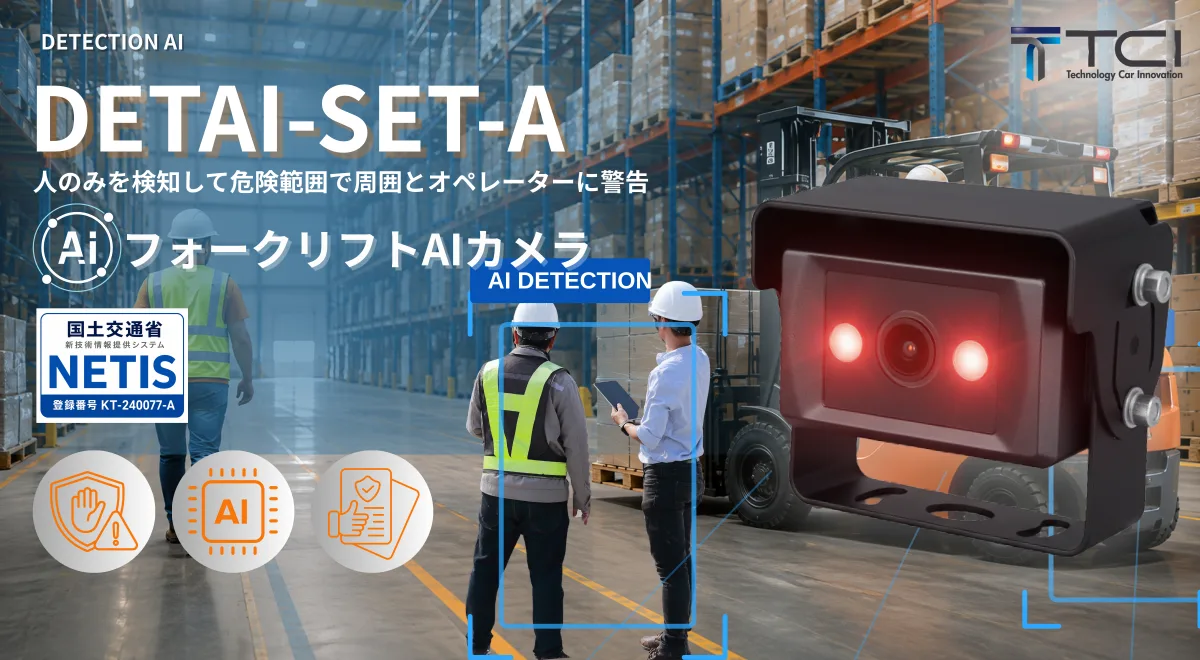
TCIでは、フォークリフト向けに培ったAI人検知カメラの技術を、固定設置タイプとしても提供しています。このようなカメラをロボット走行エリアの要所に設置し、
- カメラが人を検知 → 警報(音・光)を発報
- 必要に応じて、ロボット制御装置と連動し、自動減速・停止
といった制御を行うことで、「ロボットのセンサーだけに頼らない」安全層を作れます。特に、
- 見通しの悪い棚間の出入口
- 人が頻繁に出入りする検品・梱包エリアとの境界
といった、交差点リスクの高い箇所で効果を発揮します。
2. クレーンカメラの知見を倉庫の「上からの目」に活かす
TCIが建設現場向けに提供しているNETIS登録のクレーンカメラ(KT-260016-A)は、高所からの視点で死角の人を映し出し、オペレータの安全確認を助ける仕組みです。
同じ発想は、倉庫の自動化エリアにも応用できます。
- 天井近くにカメラを設置し、ロボット群と人の位置関係を一望
- 監視モニタで危険な接近を早期に把握
- AI検知と組み合わせて、アラートを現場に返す
「下からは死角だが、上からなら見える」領域は思いのほか広く、棚が高くなるほど効果的です。
3. 「自動停止システム」でヒヤリハットを事故にしない
人と機械の距離が縮まるほど、「間一髪で止まった」というヒヤリハットが増えます。TCIでは、フォークリフトなどに後付けできる自動停止システムを展開してきましたが、考え方はロボットにも同じです。
例えば、
- 人検知時には、ブザーだけでなく自動減速まで実行
- 人との距離が一定以下になったら、緊急停止(エリア停止)をかける
といった制御を組み込めば、「見落としたら一発アウト」の状況を、「検知の二重化・三重化」でカバーできます。技術的連携が可能かどうかはロボットメーカーとの協議が必要ですが、検討する価値は高い領域です。
人とロボットが動く倉庫の安全チェックリスト
安全担当者が上司や現場と話すときに、そのまま使えるチェック項目をまとめました。
- 人とロボットの動線を図面に書き出し、「交差点」を全て洗い出しているか
- 交差点ごとに、人優先/ロボット優先、速度制限、一時停止ルールを決めているか
- ロボットの速度・加減速設定を、現場の見通し・人の密度に合わせて調整しているか
- 見通しの悪い棚間・コーナーに、ミラーや警報器、カメラなどの補助手段を入れているか
- ロボットの検知センサーの死角(高さ・角度)を把握し、リスクを説明できるか
- 非定常作業(詰まり解除、清掃、棚入替)のときの立入手順とロックアウト手順があるか
- 「転倒+頭部打撃」のときに、必ず作業中止と上長報告をするルールがあるか
- 軽微な接触・ヒヤリハットも、記録・共有する仕組み(KY・ヒヤリハット報告)があるか
- 現場教育で、具体的な声かけフレーズや作業中止の判断基準をロールプレイしているか
- ロボットエリアへの人の侵入を検知するAIカメラや自動停止システム導入を検討したか
よくある質問
Q. ロボットが安全機能付きなら、人側の対策はどこまで必要ですか?
A. ロボットの安全機能はあくまで「1枚の盾」です。フォークリフトでも同じですが、機械側のブレーキだけに頼る運用は避けるべきです。
人側で最低限押さえたいのは、
- 動線分離と、交差点での優先ルール
- 非定常作業時の立入管理とロックアウト
- 危険を感じたときにラインを止めてよいという文化づくり
です。そのうえで、AIカメラ・エリアセンサー・自動停止など、技術的な「二重の安全装置」を追加する発想が現実的です。
Q. 自動化を急ぐ中で、安全投資の優先順位はどう決めればいいですか?
A. 「頻度×重大性×検知しにくさ」で優先順位を付けると整理しやすくなります。
- 頻度が高く、致命傷になりうるが、今は人の注意力に頼っているリスク
- 過去にヒヤリハットや軽微な接触が起きている箇所
- 天井カメラやAI検知でカバーしやすい死角(技術との相性がよい場所)
このあたりから、比較的少額で効果の高い対策を当てていくのが現実的です。TCIでも、フォークリフトやクレーンだけでなく、ロボットエリアを含む「動く機械全体」を視野に入れた提案を行っています。
Q. ロボットとの接触事故が起きた後、まず何をすべきですか?
A. けが人対応と再発防止の両面で、次のステップをおすすめします。
- 医療的リスクを優先し、頭部・頸部の打撃があれば必ず状態観察と受診を検討
- 再発防止の観点で、関係者ヒアリングと現場再現を行い、「なぜ人がそこにいたか」「なぜロボットが止まらなかったか」を事実ベースで整理
- 動線・ルール・設定値・教育・技術のどこにギャップがあったかを洗い出し、短期・中期の対策を分けて計画
このとき、責任追及よりも「ヒヤリハットも含めて出してもらえる雰囲気づくり」を優先することで、次の一手が打ちやすくなります。
物流倉庫の自動化は、これからも加速します。その流れ自体は止まりません。ただし、人とロボットが同じ空間で働く以上、「機械任せで安心」はありえず、人・設備・ルール・技術を組み合わせた多層防御が欠かせません。
今回報じられたような接触・転倒事例は、フォークリフトや工事車両の事故と構造がよく似ています。だからこそ、すでにある知見と技術をロボットエリアに展開することで、明日からでも変えられる部分は多くあります。
TCIは、フォークリフト向けAI人検知カメラや自動停止システム、NETIS登録クレーンカメラ(KT-260016-A)など、「動く機械と人」の間にもう一枚の安全層をつくる製品を開発してきました。これらの技術は、物流倉庫のロボットエリアにも応用可能です。
「自社倉庫の動線でどこが一番危ないのか知りたい」「ロボットメーカーと連携した安全対策を検討したい」といったご相談があれば、図面や現場写真ベースのリスク診断からお手伝いします。お問い合わせフォームから、現状の課題や設備構成をお知らせください。現場目線で、実現可能な対策をご提案します。