 製品を探す
報道によれば、広島市の砂防ダム工事で、ショベルカーと運搬車をAIによる遠隔操作・自動走行で動かす実証実験が行われ、2機の重機を同時に遠隔操作する取り組みは「今までにない事例」と紹介されています。Yahoo!ニュースの報道を受け、現場の安全担当者の立場から、安全面で何を準備すべきかを整理します。
遠隔・自動施工は「人を危険から遠ざける」技術であり、うまく設計すれば重大災害リスクを減らせます。一方で、物流倉庫の自律走行ロボットと作業者の接触事例にも見られるように、「人がいないはずのエリアに人が入る」「ロボット側が人を認識できない」という新しい型の事故も増えています。
これから建設DX・自動施工の導入が進む現場では、「重機オペレーターを守る」から「遠隔監視者と周囲の全員を守る」へと安全設計の発想を切り替える必要があります。法令も完全に追いついていない領域だからこそ、自主ルールと運用設計が勝負になります。
AI遠隔・自動重機で新たに生まれるリスク構造
まず押さえておきたいのは、「遠隔・自動だから安全」ではなく、「リスクの位置が変わる」ということです。一般にこの種のシステムで生じやすいポイントを分解します。
1.オペレーターが現場にいないことの副作用
従来の重機では、オペレーターは現場の空気感を全身で感じながら作業していました。エンジン音や振動、周囲の人の気配、声掛け…。遠隔操作では、これらの情報がすべてカメラ映像とセンサー情報に依存します。
- 死角の存在を「肌感」で補えない
- 画面越しだと距離感・勾配感がつかみにくい
- 音情報(クラクション・怒鳴り声など)が届きにくい/聞き取りにくい
さらに2機を同時遠隔操作するとなると、オペレーターの注意資源は分散します。人間工学的には、マルチタスクでの監視精度低下はほぼ避けられません。
2.「人がいない前提」の設計と、実際の人の動き
自動走行・自動施工は、「このエリアには人が立ち入らない」という前提で動く設計が多くなります。しかし実際の工事現場では、次のような行動が頻繁に起きます。
- 写真撮影や確認のために監督員が近づく
- 段取り替えのために協力会社が一時的に侵入する
- 通路が少なく、近道として作業エリアを横切る
物流倉庫で、作業ロボットと人が正面衝突した事例でも、「ロボット作業エリアに人が入らない前提」が実態とズレていたことが指摘されています。建設現場でも「人が入らない想定」が最初に崩れることを前提に、二重三重の防護策が要ります。
3.システム異常・通信トラブル時の振る舞い
AI・遠隔・自動制御では、次のような技術的トラブルも考えられます。
- 通信の瞬断・遅延 → 操作指令が遅れて届く/止まらない
- センサーの誤検知・未検知 → 人や障害物を認識できない
- ソフト更新・設定ミス → 意図しない軌道で動く
このときの「フェイルセーフ動作」をどこまで徹底できているか。異常が起きた瞬間に安全側(停止)に倒れるかどうかが、自動施工の安全性を左右します。
現場が明日から着手できる5つの安全対策
「まだ自動施工なんて先の話」という現場も多いと思います。それでも、今から準備しておけることはあります。すでに自動化・遠隔化を進めている現場、これから検討する現場の両方に共通するポイントを5つに絞ります。
1.「人が入らないはずのエリア」を見える化する
AI・自動制御の前に、人のルールを整理します。
- 自動運転・遠隔操作中の立入禁止範囲を図面と現地で明示
- カラーコーン・バリケード・LED表示板などで物理的・視覚的に区画する
- 「このラインより中に入る場合は必ず連絡」をルール化
特に、他工種や測量・検査で一時的に入る人は、自動施工システムの前提から漏れがちです。協力会社を含めて、図面と口頭での周知をセットにします。
2.遠隔オペレーターの「作業量上限」を決める
2機同時操作などマルチオペレーションは魅力的ですが、「何台までなら安全に扱えるか」を現場として決めておく必要があります。
- 1人のオペレーターが同時に扱う重機台数の上限
- 1時間あたりの連続操作時間と休憩基準
- 夜間・悪天候・視界不良時の運休基準
これは、フォークリフトの複数台同時監視や監視室オペレーターの業務設計と同じ発想です。人間の集中力には確実に限界があるため、「できるだけ多く」は安全側に振れない考え方と認識すべきです。
3.非常停止と「誰がどこから止められるか」の整理
遠隔・自動施工で必須なのが非常停止系統の整理です。
- オペレーター手元の非常停止ボタン・スイッチ
- 現場側(地上)の非常停止ボタン配置と、誰が押せるか
- システム異常時の自動停止ロジック(通信断・検知異常など)
「何かあったらとにかく止めていい」という文化を作っておかないと、現場は遠慮してしまいます。あえて誤停止を許容する方針を、安全衛生協議会などで共有しておくのが現実的です。
4.現場監視の役割分担:オペレーターだけに頼らない
モニター越しのオペレーターは重機の動きに集中しがちで、周辺の全体状況は見落としやすくなります。そこで、
- 重機オペレーター(遠隔)=「機械の挙動」担当
- 現地監視員=「人の動きと環境変化」担当
と役割分担を決めておきます。特に次のような変化を、現地監視員の役割として明文化すると運用しやすくなります。
- 立入禁止エリア付近に人が近づいた
- 地盤が軟らかい/崩れそうな兆候がある
- 雨で視界・足元が悪化してきた
遠隔操作室と現場監視員の連絡手段(無線・インカム)も、専用チャンネルを確保しておくことが望ましいです。
5.導入前に「ヒヤリハットの種類」を妄想して書き出す
自動化・AI導入時に有効なのが、事前の「机上ヒヤリハット」です。まだ起きていないからこそ、複数メンバーで洗い出します。
- システムが人を検知しなかったら?
- 誤検知でよく止まるようになったら?(作業者が停止ボタンを嫌がるようにならないか)
- バッテリー切れやセンサーの汚れで性能が落ちたら?
これを安全衛生委員会や元請・下請合同会議で共有し、運用ルールと点検項目に落とし込むことで、「導入してからバタバタ変える」状態を減らせます。
技術でどこまで防げるか:AI・カメラ・自動停止の位置づけ
人のルールと並行して、技術側でもできることが増えています。ただし「技術を入れたから安心」ではなく、「人のルールを現実的に回すための補助」として考える必要があります。
AI人検知カメラで「人がいるはずのない場所」を見張る
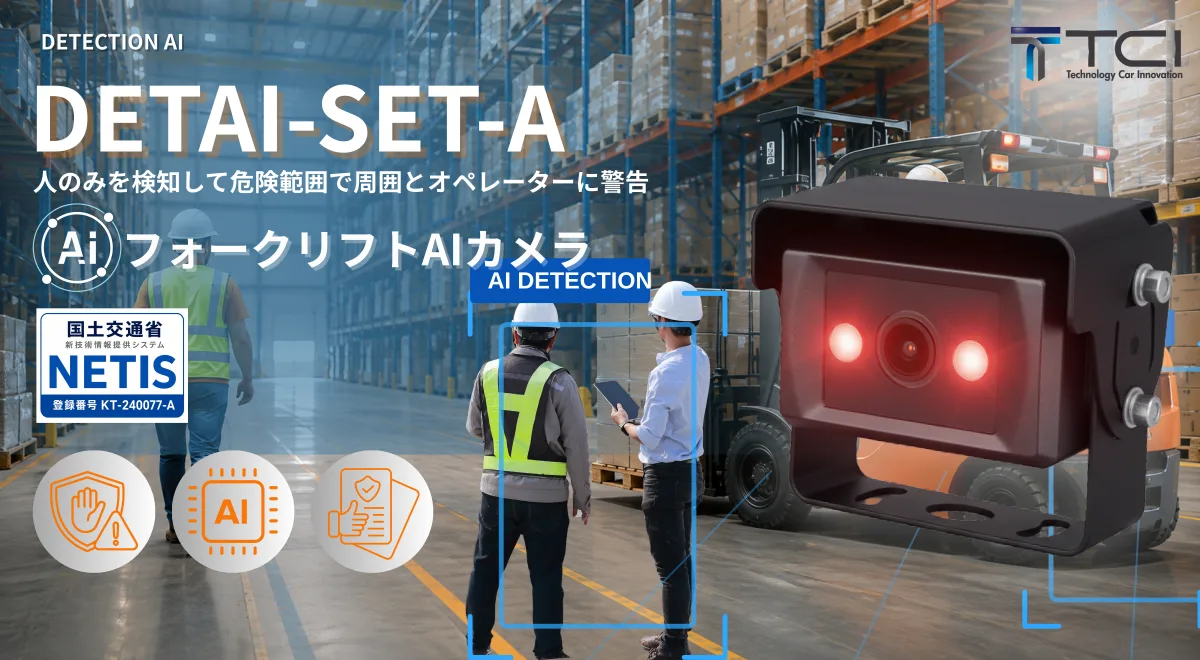
遠隔・自動施工では、そもそも重機に人が近づかない前提で設計される場面が増えます。そこで役立つのが、AIを使った人検知カメラです。
- カメラ映像から人の姿だけを自動認識
- 立入禁止エリアに人影を検知したらアラームや回転灯で通知
- 必要に応じて重機を自動減速・自動停止させるインターフェースも構成可能
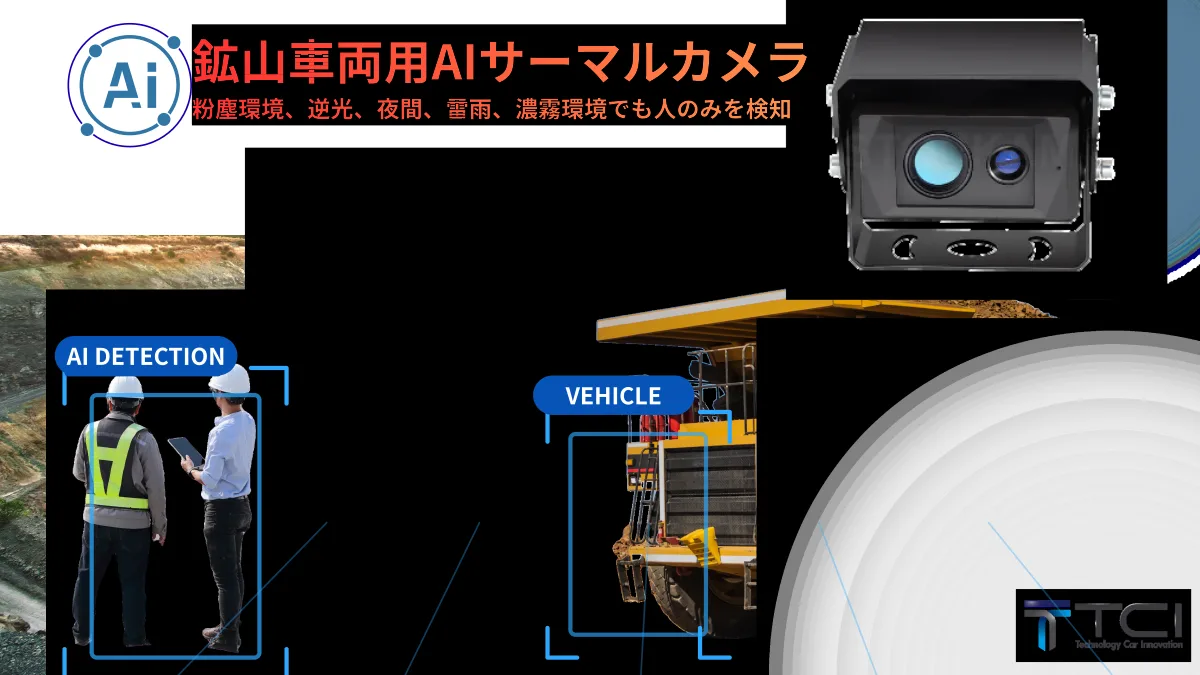
株式会社TCIでも、フォークリフト向けに培ったAI人検知技術を、建設機械・資材運搬車向けに転用したソリューションを提供しています。遠隔オペレーターの「第2の目」として、死角や監視漏れを埋めるイメージです。
クレーン・重機へのカメラ後付けで「見える情報」を増やす
ダム工事や山間部の現場では、地形や資材の影で死角が多くなります。TCIのNETIS登録クレーンカメラ(KT-260016-A)は、本来クレーン吊り荷周辺の視界確保用ですが、同様の発想で重機前方・側方・後方にカメラを後付けすることで、
- 遠隔操作室からの視野を広げる
- 現地監視員・誘導員と映像を共有する
- 夜間・悪天候時の視界低下を補う
といった運用が可能です。画面レイアウトの工夫と組み合わせて、2機同時操作時の「どこを優先的に映すか」も設計に含めたいところです。
自動停止システムで「最後の砦」を用意する
AI人検知や距離センサーと連動して、重機側を自動停止させる仕組みも有効です。TCIでは、フォークリフトや車両向けの自動停止システムを開発しており、次のような構成が取れます。
- 一定距離以内に人を検知したら減速→さらに接近で停止
- 立入禁止エリア内を通過する際は、速度リミッターを自動制御
- 非常停止スイッチと連動し、復帰操作に手順を要求(安易な再起動を防ぐ)
もちろん、施工スピードとのバランスは要検討ですが、「人がいるのに止まらない」よりも、「誤停止がたまに起きる」ほうが格段にマシです。ここでも、誤停止をどう運用で吸収するかがポイントになります。
AI遠隔・自動重機導入前に確認したいチェックリスト
明日からでも会議にかけられるよう、現場向けにチェック項目を整理しました。
- 立入禁止エリアは図面と現地表示で、誰が見ても分かる状態になっているか
- 自動・遠隔運転中に立ち入る可能性のある業者(測量・検査・他工種)まで説明できているか
- 遠隔オペレーター1人あたりの同時操作台数・連続作業時間の上限を決めているか
- 非常停止ボタンとその権限(誰が押してよいか)を明文化しているか
- 通信断・センサー異常時に、システムが自動的に安全側に倒れるか仕様を確認したか
- 現場監視員の役割と配置場所、連絡手段が具体的に決まっているか
- AI人検知やカメラなど、死角を補う技術の導入可否を検討しているか
- 導入前に想定ヒヤリハットを洗い出し、手順書・教育資料に反映したか
- 労働安全衛生法上のリスクアセスメントに、自動・遠隔施工特有のリスクを織り込んだか
- 試験導入期間を設け、小さく始めてからルールを調整する計画になっているか
よくある質問
Q. まだ自動施工の予定はない現場でも、今からやる意味はありますか?
あります。今回挙げた多くの対策は、従来の重機やフォークリフト、資材搬送車にもそのまま適用できます。立入管理・非常停止・監視員の役割分担・ヒヤリハットの洗い出しなどは、自動施工の有無にかかわらず有効です。むしろ今のうちに基礎を固めておくことで、自動化の波が来たときに「安全側の設計思想」をスムーズに取り込めます。
Q. AI人検知や自動停止は誤検知が心配です。現場が止まりませんか?
誤検知・誤停止の懸念は現場からよく聞かれます。実際には、検知エリアの設定・カメラの設置位置・感度調整などのチューニングで、実用レベルに落とし込むことが可能です。また、最初は「アラームのみ」で運用し、データを見ながら「自動停止」レベルまで引き上げる段階的導入も現実的です。TCIでも、導入後の調整フェーズを含めたサポートを行っています。
Q. 法令上、自動・遠隔重機はどこに気をつければよいでしょうか?
現時点では、自動・遠隔施工専用の詳細な法令は整備途上ですが、労働安全衛生法のリスクアセスメント義務や機械災害防止の一般原則はそのまま適用されます。また、メーカーの取扱説明書・仕様書に沿った使用、元請としての安全衛生管理体制(KY活動・安全衛生協議会など)での合意形成が求められます。新技術だからこそ、「誰がどこまで責任を持つか」を文書で整理しておくと、トラブル時の対応がぶれにくくなります。
AIを活用した遠隔操作・自動走行重機は、建設現場の働き方と安全の風景を大きく変えていきます。一方で、人の動きとシステムの想定がズレたときに、これまでにない型の事故が起きる可能性も否定できません。
ポイントは、「人を危険から遠ざける技術」を導入するのと同時に、「人が想定外の動きをする前提」で安全設計を上乗せすることです。立入管理・非常停止・監視体制・AI人検知・カメラの活用を組み合わせ、無人化が進むほど〈見えないリスク〉を減らしていく発想が求められます。
株式会社TCIは、フォークリフト向けに培ったAI人検知カメラや自動停止システム、そしてNETIS登録のクレーンカメラ(KT-260016-A)など、「見えない」「気づけない」を補う映像・検知ソリューションを提供してきました。建設現場の自動・遠隔施工に合わせたカメラ配置や、立入管理と連動した人検知の設計についてもご相談いただけます。
「自動施工の実証実験を控えている」「無人化施工エリアの見守りを強化したい」といったご計画があれば、ぜひ早めの段階で安全担当者様・施工管理者様と一緒に、最適な監視・検知のあり方を検討いたします。現場条件を伺ったうえで、デモやトライアルも含めたご提案が可能です。